
15. November 2026 5 Min. Lesezeit
Sumobot 2026: Einzylinder
Bei der Sumobot Competition 2026 bin ich mit dem Einzylinder angetreten: ein Zylinderhut mit flacher Krempe, Hebemechanismus und Saugnapf. Die KO-Phase habe ich knapp verpasst, in der King-Loser-Runde war ich bis zum Schluss in der Arena.
Sumobot Competition 2026
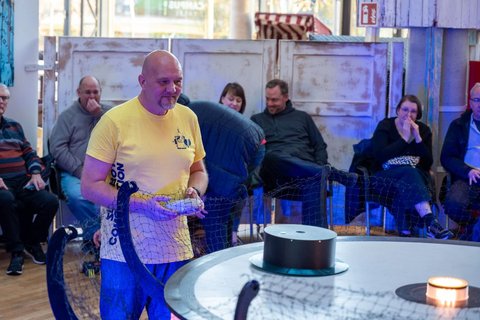
Am 14. November 2026 hatte das FabLab Lübeck wieder zur Sumobot Competition geladen, und es war richtig viel los: 15 Teilnehmer mit sehr unterschiedlichen Konzepten, alle ausgesprochen kreativ. Die Stimmung im Saal war großartig.
Nach meinem ersten Auftritt bei der Sumobot Competition und Sir Flip a lot im Halbfinale im letzten Jahr bin ich diesmal mit dem Einzylinder angetreten. Die Regeln sind überschaubar: Der Bot muss in einen Kreis von 350 mm passen, darf höchstens 1,5 kg wiegen, und alles, was Arena oder Gegner absichtlich beschädigt, ist verboten. Pneumatik und Saugnäpfe sind dagegen ausdrücklich erlaubt, und das hat meine Fantasie angeregt.
Um es vorwegzunehmen: Das Finale habe ich knapp verpasst, aber in der King-Loser-Runde war der Einzylinder bis zum Schluss in der Arena.
Die Idee: Ein Hut mit Krempe
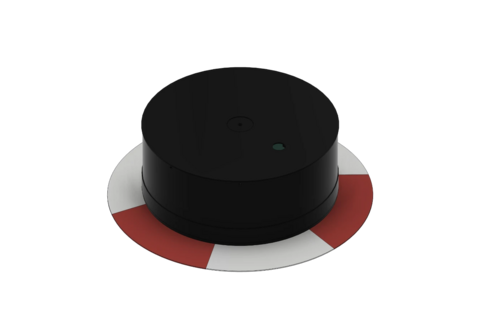
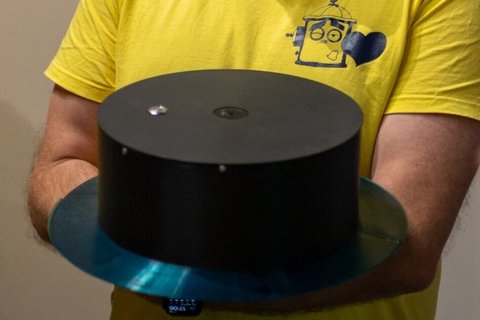
Der Einzylinder sieht aus wie ein Zylinderhut: ein runder Hutkörper mit 250 mm Durchmesser und einer flachen, nach außen dünn auslaufenden Krempe von 340 mm. Die Unterkante schwebt nur 1 mm über dem Boden, so dass kein Gegner mit einer Schaufel darunter greifen kann.
Der Trick steckt im Zusammenspiel von Hut und Fahrwerk. Der Hut ist gegen das darunterliegende Chassis um 25 mm verschiebbar. Fährt ein Gegner auf die flache Krempe, hebt ein Servo den Hut an und damit den Gegner gleich mit. Seine Räder verlieren die Traktion, und dann lässt er sich einfach schieben. Wer nach dem Hut greift, greift ins Leere, denn eine Kante zum Einhaken gibt es nicht.
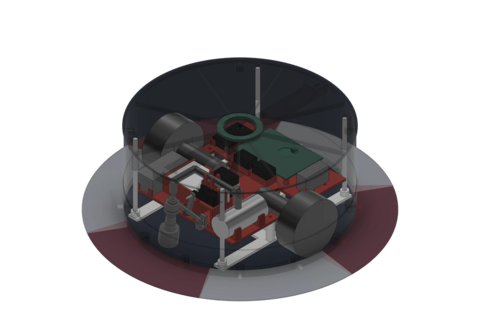
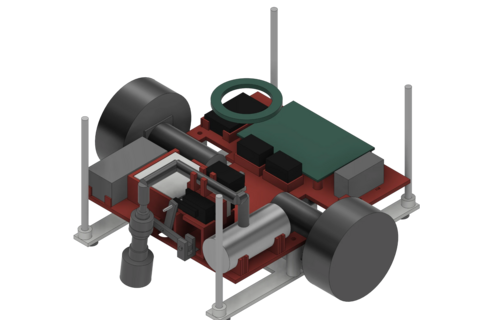
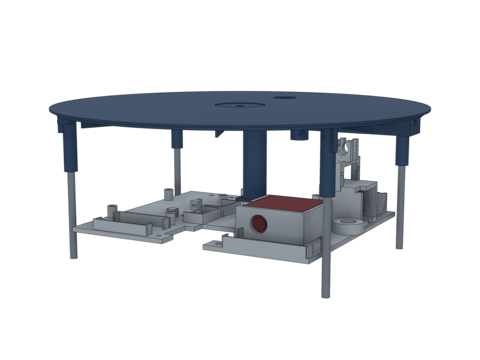
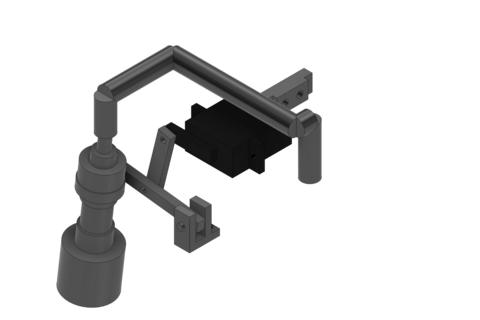
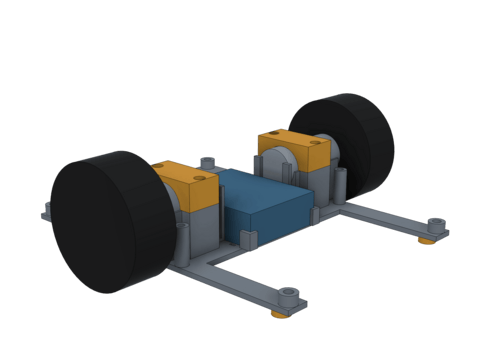
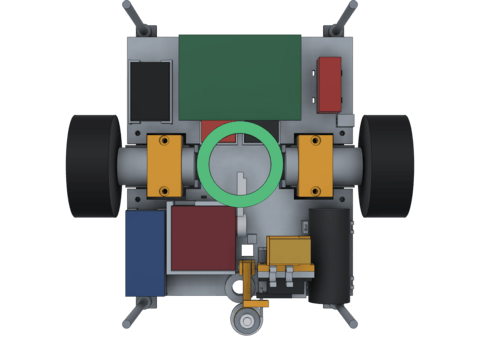
Die folgenden Bilder sind Renderings direkt aus dem Fusion-360-Modell. Die Farben dienen nur der Unterscheidung der Bauteile.
Zwei Baugruppen
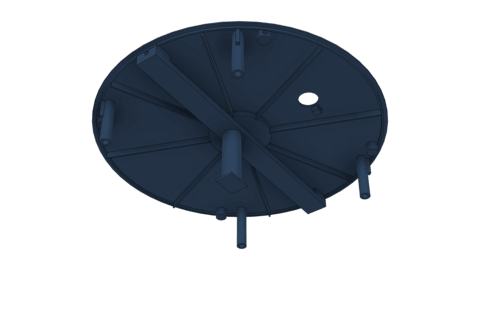
- Hut: Hutkörper, sechs keilförmige Krempensegmente (von 9 mm an der Wand auf 1,2 mm an der Kante) und ein abnehmbarer Deckel. Der Deckel führt den Hut an vier Stiften und trägt den Hauptschalter. Einen vorgesehenen LED-Ring als Statusanzeige habe ich verworfen, weil der Hauptschalter selbst schon leuchtet.
- Chassis: Rahmen und oberes Deck mit zwei Motoren im Differentialantrieb, Akku, Board, Pumpe und den Servos.
Alle Teile sind so geschnitten, dass sie auf einen Prusa-3D-Drucker mit 300 × 300 mm Druckbett passen. Laut Modell wiegen die gedruckten Teile zusammen rund 690 g, die gekauften rund 710 g. Mit Kabeln und Schrauben hatte ich etwa 1.440 g geschätzt, also nur knapp unter dem Limit von 1,5 kg. Am Ende bin ich real bei 1.352 g angekommen.
Technik
Der Lift
Zuerst wollte ich den Hut pneumatisch heben. Das habe ich verworfen: Die kleine 370er-Pumpe schafft zu wenig Druck, um einen Hut samt Gegner zu heben. Stattdessen übernimmt ein kräftiger Servo (RDS3235) mit Alu-Horn den Job. Er dreht um rund 49°, drückt von unten auf einen Stempel am Hutdeckel und schiebt den Hut damit um 25 mm nach oben. Zurück geht es per Schwerkraft.
Als Führung dienen Aluminiumrohre, die in einem gedruckten Gleitlager liegen; am Chassis sind sie mit Epoxidkleber befestigt. Die Stangen und Gleitlager sind mit Silikonspray eingesprüht, um die Reibung zu reduzieren.
Der Saugnapf
Die Pumpe ist damit nicht arbeitslos. Sie erzeugt Vakuum für einen Federsauger an einem Schwenkarm hinter dem Deck, den ein kleiner MG90S-Servo auf den Boden drückt. Arm, Lager und Lenker sind eigene Druckteile, ein Niederhalter hält den Servo an seinem Platz, und ein Magnetventil behält die Kontrolle über das Belüften. Im Wettkampf hat sich dieses Modul ausgezahlt, dazu unten mehr.
Antrieb und Steuerung
Zwei Getriebemotoren (JGA25-370, 60 U/min) treiben Räder mit 68 mm Durchmesser an, gesteuert wird per Funk mit einer MicroZone MC7RE (2,4 GHz, 7 Kanäle). Ein ESP32-Board liest das SBUS-Signal des Empfängers und steuert die Motoren, der Lift-Servo hängt direkt am Empfänger. Ein Step-down-Wandler macht aus den 12 V des 3S-Akkus die 6 V für den Servo, eine Kfz-Flachsicherung und ein rastender Hauptschalter sichern die Elektrik ab.
Der Wettkampf
In der Vorrunde hat sich der Einzylinder passabel geschlagen. Der letzte Vorkampf war knapp, ging aber nicht an mich, und damit habe ich die Finalrunde verpasst.
Seinen großen Auftritt hatte der Saugnapf: In einem Kampf fühlte sich mein Gegner schon sicher, mich gleich vom Tisch zu schieben. Dann saugte sich der Einzylinder am Boden fest, und damit hatte niemand gerechnet. Der Saugnapf hat mich in diesem Kampf gerettet.
Richtig Spaß gemacht hat die King-Loser-Runde. Darin treten alle Bots, die keinen der ersten drei Plätze belegt haben, gleichzeitig in der Arena an. Der Einzylinder war bis zum Schluss dabei und musste sich am Ende nur dem Capibara-Staplerfahrer beugen.
Fazit
Der Hebemechanismus hat nicht ganz überzeugt. Weil alles ein wenig zu eng gebaut war, konnte er sein Potenzial nicht ausschöpfen. Dafür war der Saugnapf die Überraschung des Tages, für meine Gegner jedenfalls.
Die Veranstaltung war jedenfalls ein Riesenspaß und ich freue mich auf's nächste Mal!
Konstruiert mit Claude
Gezeichnet habe ich den Roboter in Fusion 360, und zwar nicht allein: Claude hat über eine MCP-Anbindung direkt im Modell mitgearbeitet. Kollisionen zwischen den 48 Körpern ließen sich automatisch prüfen, Gewichte wurden aus den Volumina geschätzt, und STL-Dateien exportierte ein Skript. Gerade bei den Details, die einem sonst erst beim Zusammenbau auffallen (steht die Pumpe dem Servo im Weg? passt das Horn an der Kerbe vorbei?), hat das viele Druckversuche gespart.
Ganz reibungslos lief es nicht: Ein Undo landete einmal im falschen Dokument, und beim STL-Export lieferten manche Körper stillschweigend gar keine Datei. Gelernt habe ich daraus, das aktive Dokument vor jedem Löschen zu prüfen und bei Bedarf eine Kopie zu exportieren.
Wie geht es weiter?
Nach der Sumobot ist vor der RescueBot: Im Frühjahr steht der nächste Wettkampf an. Wie es mir bei der letzten RescueBot ergangen ist, lest ihr in RescueBot 2026: FReD holt den Sieg. Und für die Wintermonate dazwischen habe ich auch schon die nächste Idee für einen Roboter. Dazu später mehr.
Wenn ihr Ideen habt, wie der Hut beim nächsten Mal besser hebt, schreibt sie gern in die Kommentare. Die Informationen zum Wettbewerb findet ihr auf sumobot.fablab-luebeck.de.


Kommentare (0)
Keine Kommentare gefunden!